2025年から2026年にかけて、不気味の谷研究では、従来の心理実験に加え、数理モデル、脳活動の測定、社会ロボットの選好調査が進んでいる。
特に注目したいのは、単純に人間に似ているかどうかだけでなく、観察者がどの程度予測できるかという問題が研究対象になっていることだ。
2025年:東京大学のベイズモデル研究2025年5月27〜30日に開催された第39回人工知能学会全国大会で、東京大学の本多詩聞、芝野凜、柳澤秀吉による研究「人型ロボットにおける不気味の谷現象のベイズモデル」が発表された。
副題は「ロボットへの予測の不確かさが親和感に与える影響」だ。
この研究では、不気味の谷をベイズモデルによって数理的に表現し、人間がロボットをどのように認識するかを検討した。
中心となる考え方は、脳が事前の予測と実際の観察結果のズレを処理しているというものだ。
例えば、最初にロボットらしい外見を見せられた人は、その後に似た外見のロボットを見ても驚きにくい。一方、予想していたカテゴリーと異なる特徴が突然現れると、認識に混乱が生じる可能性がある。
実験では、人型ロボットの画像を事前に提示する際、ぼかしの強さを変えることで予測の不確実性を操作した。
参加者は18〜39歳の男女33人で、画像に対する親しみやすさを7段階で評価した。
結果は、予測の不確実性が低い条件で親しみやすさが高くなるなど、モデルの予測と部分的に一致した。
ただし、参加者数は33人であり、刺激も画像を中心としたものだった。実際のロボットとの対面や、音声・動作を含めた総合的な検証には、さらなる研究が必要だ。
2025年:脳活動から不気味の谷を調べた研究2025年3月18日には、学術誌『PLOS ONE』に「Neural correlates of the uncanny valley effect for robots and hyper-realistic masks」が掲載された。
研究者は、人間の顔、人型ロボット、精巧なシリコンマスクなどの静止画像を使用し、観察者の脳の電気的反応を調べた。
研究で興味深いのは、従来の一般的な統計解析では、人間の顔とアンドロイドやリアルなマスクとの反応に明確な差が確認できなかった一方、より感度の高い多変量解析では、異なる反応を識別できたことだ。
特に注目された時間帯は次の2つ。
- 刺激提示後100〜200ミリ秒: 初期の視覚的な特徴の違いに関連する可能性。
- 刺激提示後約600ミリ秒: より高次の認知処理や主観的な違和感に関連する可能性。
この結果は、不気味の谷が単純な好き嫌いだけではなく、脳の情報処理とも関係していることを示す研究材料となった。
ただし、脳活動の違いが確認されたことと、不気味さの原因が特定されたことは別問題だ。研究者自身も、初期の感覚処理と高次の認知処理のどちらが主要因なのかは、今後の検証課題としている。
2026年7月:韓国の1,032人を対象とした社会ロボット研究2026年の重要な成果の一つが、Woojae KimとYoungsang Choによる研究だ。
学術誌『Humanities and Social Sciences Communications』に2026年7月27日付で掲載された。
この研究では、社会ロボットの外見だけでなく、意思決定能力、声、動作の自然さ、感情の認識と反応などを含めて、人々の選好を分析した。
調査対象は韓国の20〜70歳の男女1,032人。実際の調査は2023年6〜7月に実施され、2026年に研究成果として公表された。
主な発見は、人間らしい外見が強まる過程で、利用者の選好に不気味の谷に相当する落ち込みが現れたことだ。
加えて、人間の顔を持つ社会ロボットについては、意思決定の自律性が高まるほど選好が低下する傾向も報告された。
この研究が示すのは、人間そっくりの外見を作れば、必ずしも人間社会に受け入れられるわけではないということだ。
また、調査結果は家庭、医療、教育、サービスといった用途や、回答者のロボットに対する知識などによっても異なる。すべての人に同じ谷が現れるわけではない。
2026年:ベイズモデルの発展と不確実性の研究2025年に人工知能学会で発表されたベイズモデルの研究は、2026年7月7日付のプレプリント「A Bayesian framework for the uncanny valley in humanoid robot design」にも発展している。
本多詩聞、芝野凜、柳澤秀吉による研究で、外見と動作の不一致や、ロボットというカテゴリーに対する認識の曖昧さを、数理モデルの変数として扱っている。
特に重要なのは、次の4つの要素だ。
1. ロボットというカテゴリーに対する予測からのズレ
2. 外見や動作など、複数の情報間の不一致
3. 対象についての事前予測の不確実性
4. 実際に観察する際の不確実性
人間を対象とした実験では、事前に見せるロボット画像と評価対象の画像に、それぞれ異なる強さのぼかしを加えた。
その結果、ロボットらしい外見では事前予測の不確実性が低い条件のほうが親しみやすさが高く、中間的な人間らしさでは予測の不確実性が高い条件で評価が改善する傾向が確認された。
また、評価画像の観察上の不確実性を高めると、中間的な人間らしさにおける親和感の低下が弱まる結果も報告された。
2025年の発表と2026年の発展研究は区別する必要がある。2025年の研究は人工知能学会の大会論文集に掲載されたもので、2026年7月の研究はarXivで公開されたプレプリントだ。両者を同じ完成度の確立した理論として扱うことはできない。
2026年のメタ分析が示した意外な限界もう一つ見逃せないのが、Martina Mara、Markus Appel、Timo Gnambsによる2026年のメタ分析だ。
49件の研究、合計3,556人のデータを対象に、人型ロボットの人間らしさと好感度の関係を調べた。
結果として、低〜中程度の人間らしさでは、人間らしくなるほど好意的な反応が増える傾向が確認された。
一方で、重要な制約も明らかになった。
人間に非常に近いロボットを扱った過去の研究が少なすぎるため、人間らしさが高まった段階で親和感が低下するという不気味の谷の核心部分については、明確な結論を出せなかったのだ。
この研究は、2026年時点での不気味の谷研究の到達点を考えるうえで重要だ。49件の研究を統合しても、谷の存在をあらゆる条件で一般化することはできない。
つまり、個別の実験で谷が確認されたことと、どんなロボットにも同じ現象が起こることは、まったく違う話なのである。
【CG・アニメと人型ロボット】不気味の谷を克服する方法
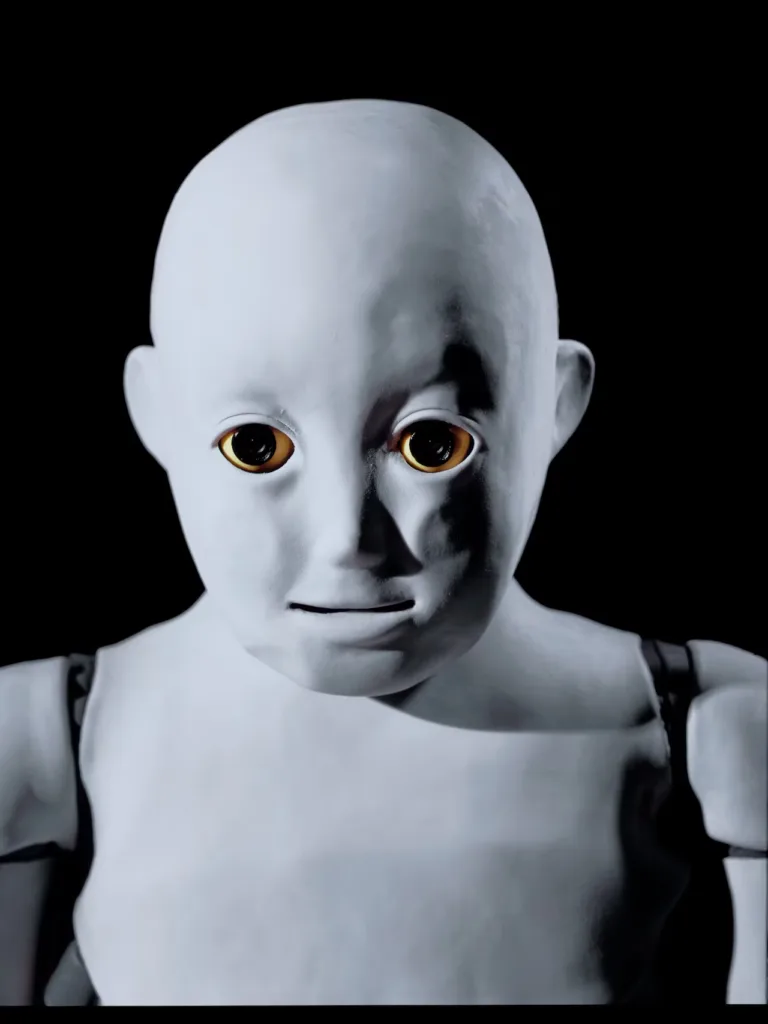
不気味の谷は、研究室の人型ロボットだけに関係する問題ではない。
映画、ゲーム、3DCG、バーチャルヒューマン、AIアバターなど、人間らしい姿を表現するさまざまな分野に関係している。
CGとアニメーションで違和感が生まれる理由CGキャラクターでは、顔の造形がリアルになるほど、観客は細かい部分にも自然さを求めるようになる。
例えば、肌の毛穴や唇の質感まで再現されているのに、まばたきが不自然だったらどうだろうか。
顔が本物に近いだけに、小さな違和感が目立ってしまう。
CG制作で特に注意したい要素は次のとおりだ。
| 要素 | 違和感の原因 | 改善の方向性 |
|---|---|---|
| 目 | 視線やまばたきが不自然 | 視線の移動と瞬きの自然さを調整 |
| 口 | 発話と口の動きが不一致 | 音声と口の動きを同期 |
| 肌 | 質感と光の反射が不自然 | 肌の質感と照明を統一 |
| 表情 | 顔の一部だけが動く | 目元・頬・口元を連動 |
| 身体 | 重心や歩行が機械的 | 動作の速度や加速度を調整 |
CGのリアリティは、単純な解像度やポリゴン数だけでは決まらない。
むしろ、細部の自然さと全体の整合性が重要になる。
人型ロボットでは外見と動作を一致させる人型ロボットでは、外見だけでなく動作や音声も含めた設計が必要になる。
例えば、顔が非常にリアルなのに、腕の動きがぎこちなければ、全体として違和感が生まれる。
反対に、最初から機械らしい外見を採用し、動きや反応も一貫して機械的に設計すれば、必ずしも人間そっくりにする必要はない。
これは森政弘が1970年の論考で提案した考え方にも通じる。
森は、谷を越えて人間に限りなく近づけることだけを目指すのではなく、適度な人間らしさを持つ最初の親和感のピークを設計目標にすることを勧めていた。
不気味の谷を克服するための5つの設計原則実際のCG制作やロボット開発では、次の5点が有効な判断基準になる。
1. 人間らしさを中途半端に混在させない
リアルな人間の顔に、極端に機械的な目や口を組み合わせると、知覚的不一致が生まれやすい。リアル路線か、明確なロボット路線か、デザインの方向性を統一する。
2. 表情と動作のタイミングを合わせる
笑顔、まばたき、視線、首の動きなどを個別に調整するだけでは不十分だ。複数の動作が自然に連動するよう設計する。
3. 声と表情を一致させる
悲しい声なのに笑顔を見せたり、相手に話しかけながら視線がまったく合わなかったりすると、違和感が強くなる。音声と視覚情報の整合性を高める。
4. 利用者の期待を考慮する
利用者がロボットを機械として認識しているなら、機械らしい反応でも受け入れやすい場合がある。一方、人間そっくりの顔を持つロボットには、より自然なコミュニケーションが期待される。
5. 実際の利用者による評価を繰り返す
開発者が自然だと感じる表情でも、一般の利用者が同じ印象を持つとは限らない。人間らしさ、親和感、不気味さを分けて評価することが大切だ。
どのデザインを選ぶべきか?判断基準を比較| デザイン方針 | メリット | 注意点 |
|---|---|---|
| 機械的なデザイン | 人工物として認識しやすい | 人間らしい親しみを求める用途には不向きな場合がある |
| デフォルメ・キャラクター型 | 特徴が統一され親しみやすい | リアルな人間の代替には向かない |
| 高精細な人間型 | 自然な対話や表現を目指せる | 表情や動作の精度が要求される |
| 人間と区別しにくいデザイン | 高いリアリティを実現できる可能性 | 小さな不一致が目立ちやすい |
介護、受付、教育、接客など、社会ロボットの用途によっても最適なデザインは異なる。
例えば、子ども向けの教育ロボットなら、親しみやすいキャラクター型が適している場合がある。一方、医療現場で人間の動作を補助する機器なら、見た目のリアリティよりも安全性や操作性が優先される。
人間に似せることと、人間に好かれることは同じではない。
この視点が、不気味の谷を克服するための最も実践的な出発点になる。
【不気味の谷に関するよくある質問(FAQ)】
Q1:不気味の谷とは簡単にいうと何ですか?
A1:人間に似ていくほど親和感が高まる一方、ある段階で不快感や恐怖感が急激に強くなる現象です。1970年にロボット工学者の森政弘が提唱しました。
Q2:不気味の谷はなぜ起こるのですか?
A2:カテゴリー化の曖昧さ、外見と動作の知覚的不一致、病気や死に対する警戒反応、感情を読み取れないことなどが有力な説明です。原因を一つに特定する科学的合意はまだありません。
Q3:不気味の谷のグラフは何を表していますか?
A3:横軸に人間らしさ、縦軸に親和感を取った概念図です。人間らしさが高まる途中で親和感が急落し、その後、完全な人間に近づくにつれて回復する形を示しています。
Q4:産総研のCLIP研究で何が分かったのですか?
A4:2023年の研究で、5,040枚のモーフィング画像をCLIPで分析したところ、中間的な人間らしさの画像に対して不気味さの評価指標が高くなる傾向が確認されました。ただし、AIが実際に恐怖を感じたという意味ではありません。
Q5:2025年のベイズモデル研究とは何ですか?
A5:東京大学の研究者が、人型ロボットに対する予測の不確実性と親和感の関係を数理モデルで表現した研究です。人工知能学会の2025年大会で発表され、33人の参加者による実験で検証されました。
Q6:不気味の谷を克服するにはどうすればよいですか?
A6:外見と動作の整合性を高めることが基本です。必ずしも人間にそっくりにする必要はなく、機械らしさやキャラクター性を統一したデザインも有効な選択肢です。
不気味の谷は、1970年に森政弘が提唱したロボット工学上の考察から始まり、現在では心理学、脳科学、人工知能、CG、社会ロボット研究にまたがるテーマへと発展した。
2026年までの研究を整理すると、特に重要なのは次の5点だ。
- 1970年の原点: 森政弘は人間らしさと親和感の間に非線形な関係があると考えた。
- 心理的メカニズム: 分類の曖昧さや知覚的不一致など、複数の説明仮説が存在する。
- 産総研のAI検証: CLIPを利用し、人間らしさの中間段階で不気味さが高まる評価傾向を再現した。
- 2025年の数理・脳科学研究: ベイズモデルや脳活動の解析によって、認知処理の仕組みが研究されている。
- 2026年の新展開: 社会ロボットの選好調査や49研究のメタ分析によって、現象が生じる条件と一般化の難しさが明らかになってきた。
特に注目したいのは、2026年のメタ分析が示した研究上の課題だ。人間に近いロボットの実験データが十分ではなく、谷の存在をすべての条件で証明できているわけではない。
また、産総研のCLIP研究も、人間の感性をAIで分析する新しい可能性を示したものであり、人間とAIが同じ感情を持つことを証明したものではない。
今後の研究では、静止画像だけでなく、表情、視線、音声、動作、会話、社会的な役割などを組み合わせた検証が重要になる。
【プロの結論】
不気味の谷を理解するうえで最も重要なのは、「人間に似ているほど優れたデザインになる」という思い込みを捨てることだ。
人間らしさと親和感は必ずしも比例しない。むしろ、人工物としての特徴を一貫させたほうが、人間にとって自然で親しみやすい場合もある。
ロボットやAIアバターが日常生活に浸透していく2026年以降、不気味の谷の研究は、人間と機械が無理なく共存するための設計指針として、さらに重要な意味を持っていくはずだ。